| |
|
|
|
|
|
Mein lieber "Schiffe Freund Franz"
ist viel unterwegs und findet immer tolle
Modelle die
nach meiner Überrarbeitung wieder voll in Schuss sind. Die
MS
Helgoland Nr 1 war von der Bauausführung und
Lackierung nicht so optimal,
für den Versuch sie mit
einer Tipp-Steuerung zu fahren, ideal. Doch nachdem
der Versuch sehr gut verlaufen war, fiel die
weniger gute Optik auf.
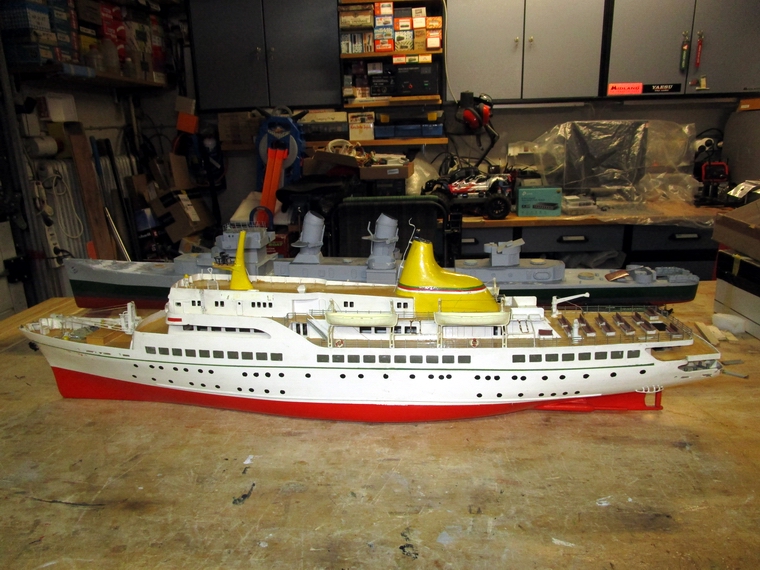
Das vom Freund
kürzlich gekaufte Modell
Helgoland, ist Klassen schöner und
vorbidlgetreuer
gebaut und würde optisch besser zu meinem Modell
der SS
France passen.
Mein Freund willigte dem
Tausch der Modelle ein und erhält meine Helgoland
auf
Flysky Steuerung fahrbereit umgerüstet.
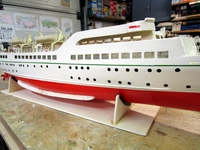
MS Helgoland Nr 2 wird wieder
mit der Variophon
40mhz-Steuerung betrieben.
Wie schon zu
sehen war, ist das Modell genau nach der Bauanleitung
gebaut
worden, wodurch nur ein schmaler Zugang
in den Rumpf möglich wird. Beson-
ders spannend
wird die Anlenkung des Ruders werden, denn dort kommt
man
kaum hin.
Vor der Umrüstung wird die
begonnene Restaurierung der USS Kidd fertigzu-
stellen
sein. Danch kann die neue Helgoland in Angriff genommen
werden.
Technische
Daten MS Helgoland, M 1:100:
Länge: 915mm, Breite: 143mm, Tiefgang: ~ 5cm,
Fahrgewicht: ~2200g,
Motore: 2 x 280 3-12V, bei
8V ~11000U/Min Leerlaufdrehzahl,
Propeller: 2 x M2 3Bl
25mm Dm/H
25, Serie 162, Messing, gegenläufig,
Antiebsakku:
2 x 2 S LiPo
3000, parallel,
Fernsteuerung: Variophon 40,68mHz(!): Fahrtrichtung, Geschwindigkeit, Ruder
Akku
Empfangsanlage: 6V Eneloop 2000 mit 2,4V Anzapfung
|
MS Helgoland (Graupner, 1965)
Fahrvideo
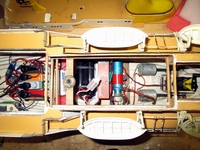
derzeitiger Bauzustand |
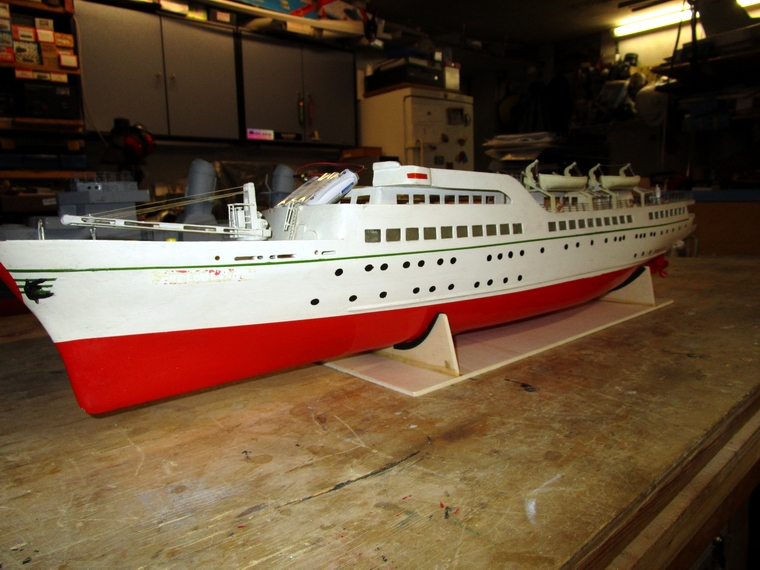
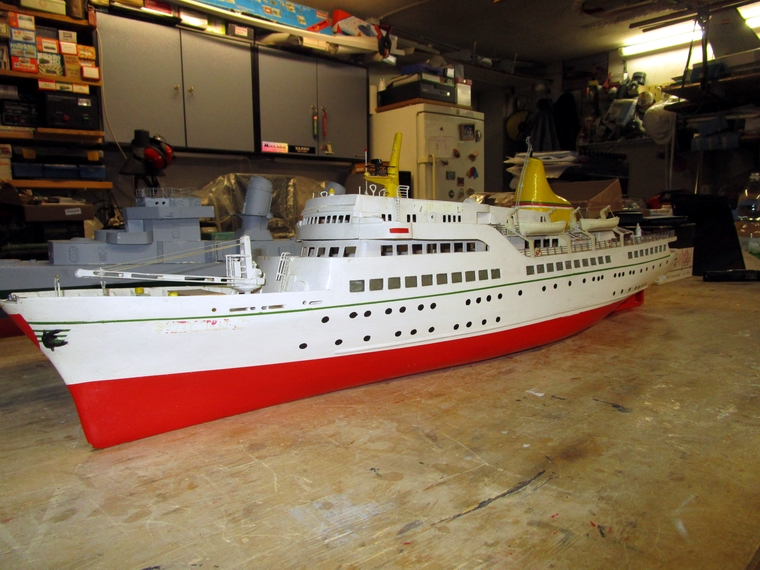
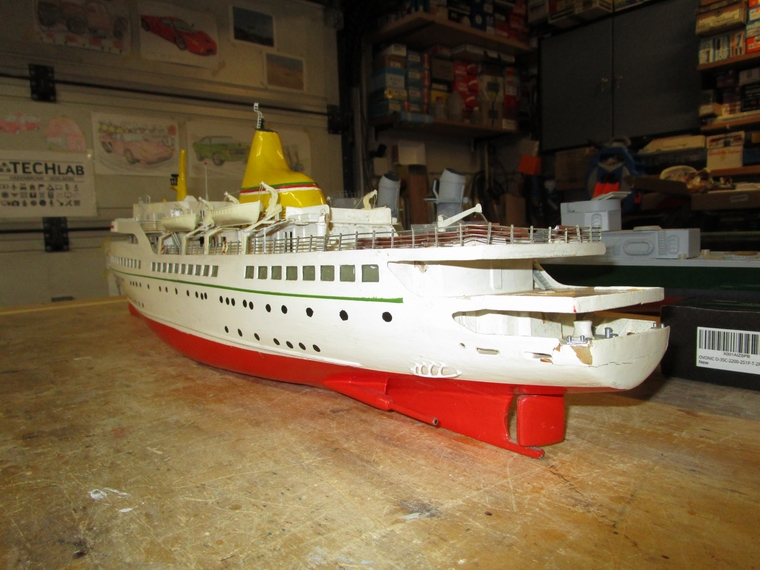
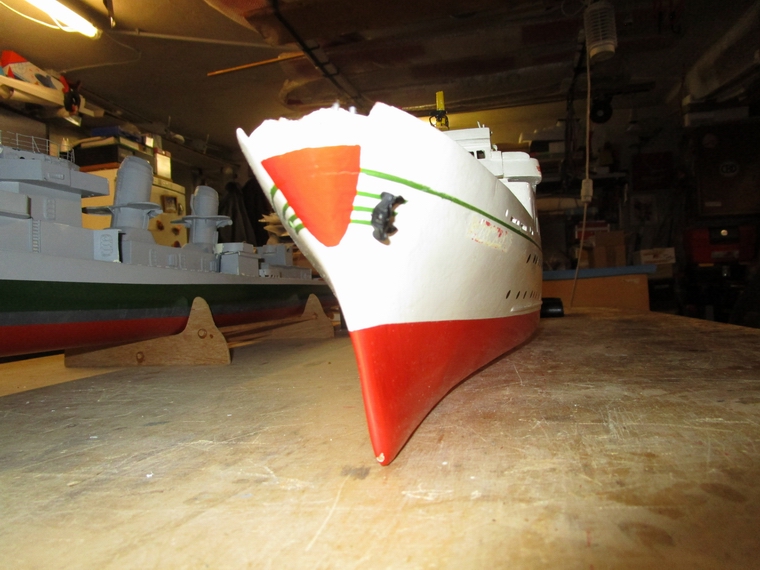
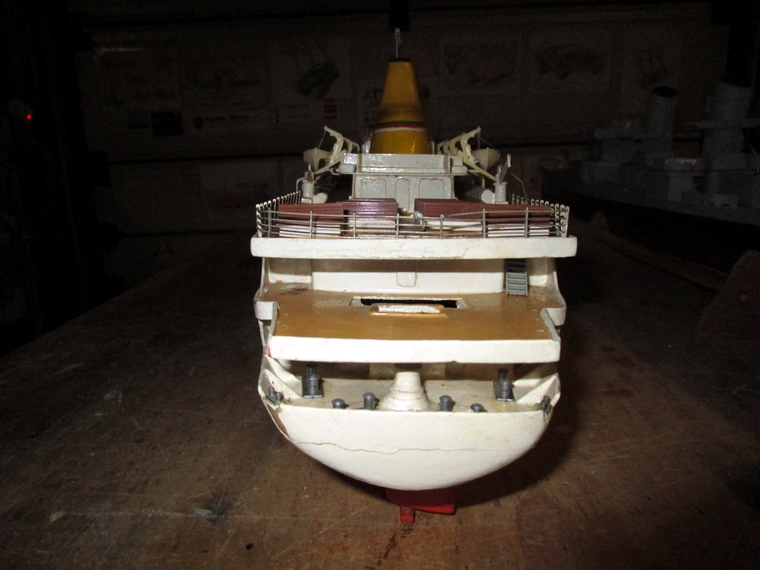
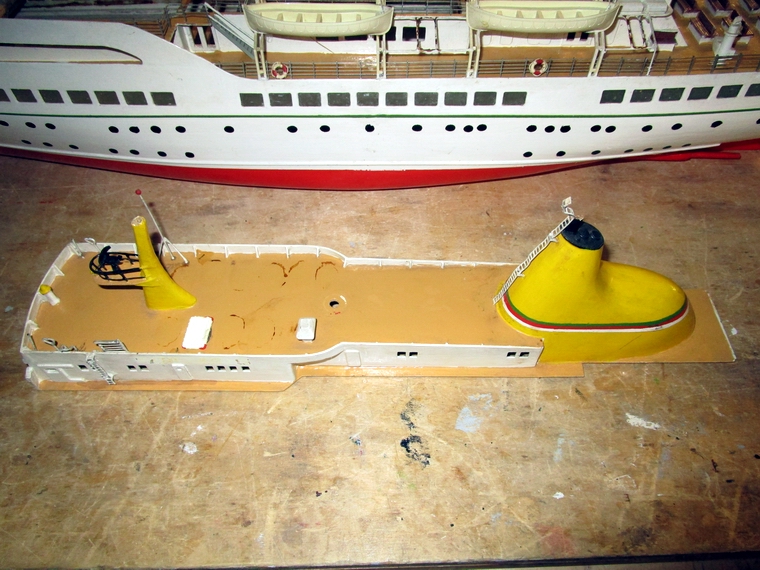
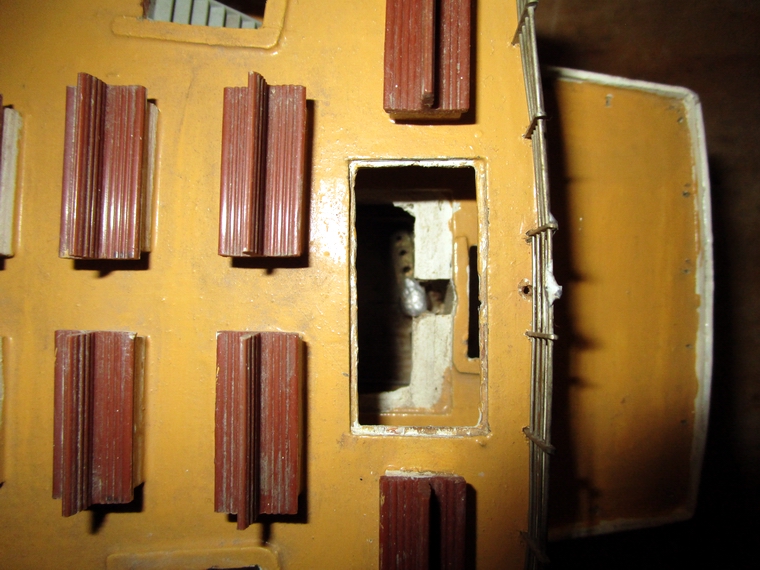
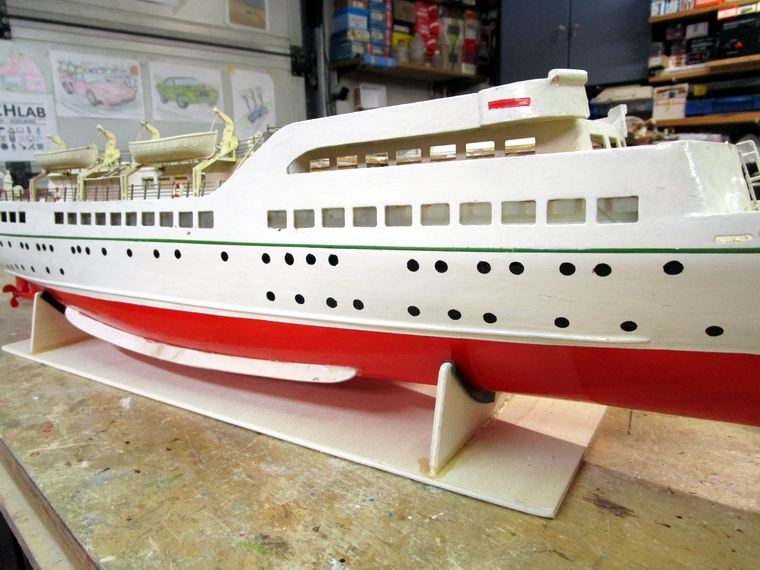
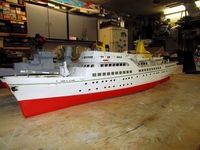
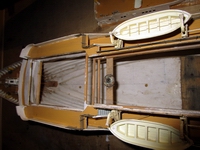
MS Helgoland Nr 2 wird aufgearbeitet
Das Modell war sehr staubig als ich es
übernommen hatte. Wie üblich sind an den Masten und
Klei-
nigkeiten am Deck überschaubare
Beschädigungen vorhanden. Im Rumpfinneren gleichviel
Staub wie
auf den Decks. Da musste gleich zu
Beginn das Seifenwasser her und eine gründliche
Reinigung erfol-
gen. Das mit Pinsel
geschrubbte Deck usw., wurde mit Pressluft abgeblasen
und getrocknet. Jetzt
sieht das Modell deutlich
besser aus und lädt zur Arbeit ein.
|
Das Modell MS
Helgoland Nr 2 |
|
|
|
|
 |
 |
 |
|
das gereiniget Modell
|
|
|
|
 |
 |
 |
 |
|
|
|
|
|
 |
 |
 |
|
|
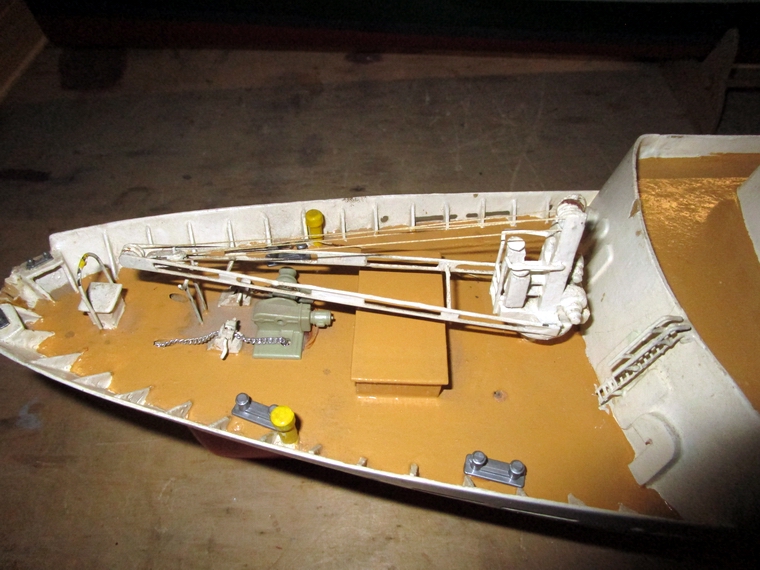
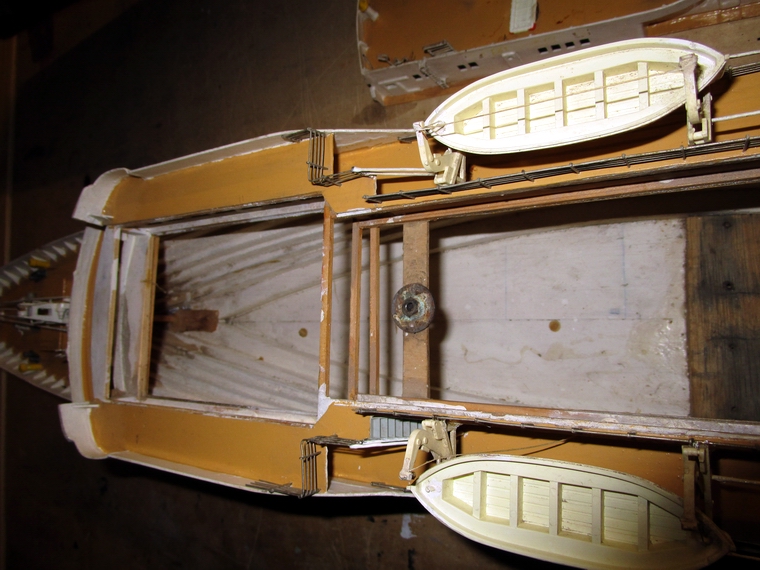
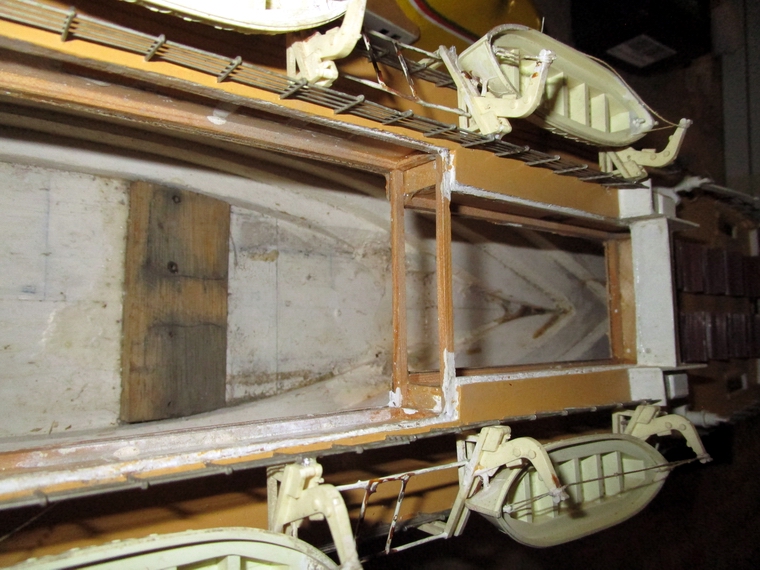
Blick in den Bugraum |
|
neue
Motore und Wellen sind eingebaut |
am neuen Modellständer |
Es
geht los....
Noch vor dem Beginn der intensiven Arbeiten in
Rumpf musste ein Modellständer gebaut werden.
Nach
der Reinigung wurde das
Oberdeck abgenommen, damit der Zugriff in den Rumpf möglich wird.
Im
Rumpf wurden die kleinen Monoperm Motore ausgebaut und
die Schraubenwellen nach innen heraus-
gezogen,
da sie nur schwer drehbar waren. Nach dem späteren
Zusammenbau werden wieder 30mm
Messingpropeller
verwendet wie sie sich
bei der ersten Version bewährt haben. Die zwei Monoperm
Motore werde nicht eingebaut,
sondern und wiebei Variante 1 erprobt, die 280ziger
Motore verwendet.
Betreffend
deren Einbau muss eine günstige
Lösung gefunden werden, damit sie bei Bedarf wegen der
sonst schwierigen Erreichenbarkeit leichter
ausgebaut werden können. Als Wellenkupplungen kommen
wieder Gummnischlauch-Kupplungen
zum Einsatz.
Da wieder die gewichtige 40mhz
Empfangsanlage verwendet wird, waren die Gewichte der
einzelnen
Baugruppen und der Unterschied zur
Variante 1 interessant.
Die einzelnen Gewichte der einzelnen
Teil-
gruppen wurden ermittelt. Die Unterschiede zum
Modell 1 werden in der Tabelle sichtbar.
| Bauteil |
Helgoland 1 |
Helgoland 2 |
| Rumpf ohne Technik |
680g |
994g |
| Aufbau |
370g |
- |
| |
1050g |
994g |
| Rudermaschinen + Akku
6/2,4V-Empfangsanlage |
330g |
330g |
|
Empfänger, 3 Schaltstuf., Rücklaufregl.,
Schalterk. |
185g |
185g |
| Akku Antrieb |
135g |
200g
(=2 Akkus) |
| 2 Motore mit Kupplungen |
80g |
80g |
| Bleizuladung |
770g |
|
|
Fahrgewicht |
2550g |
|
Rückblickend auf den Fahrbetrieb der Helgoland
Nr 1 sollte das Fahrgewicht auf etwa 2200g reduziert
werden.
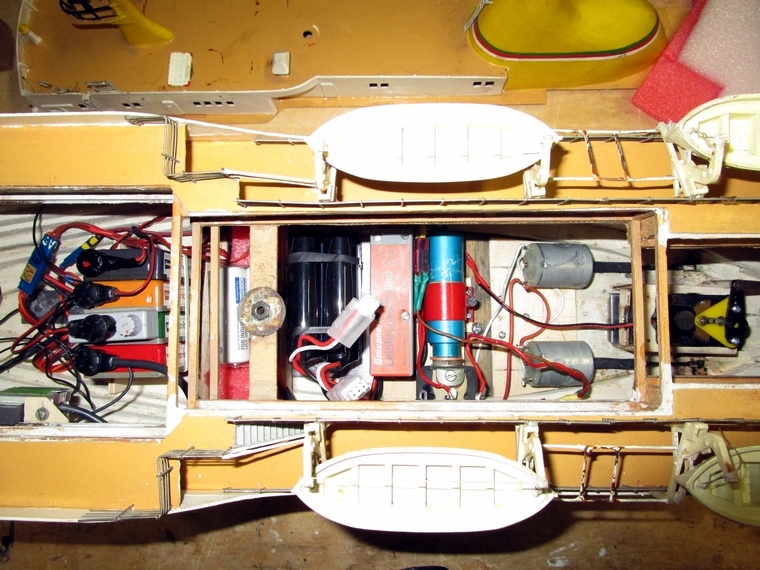
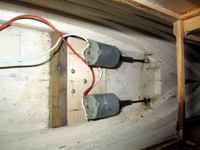
Motoreneinbau
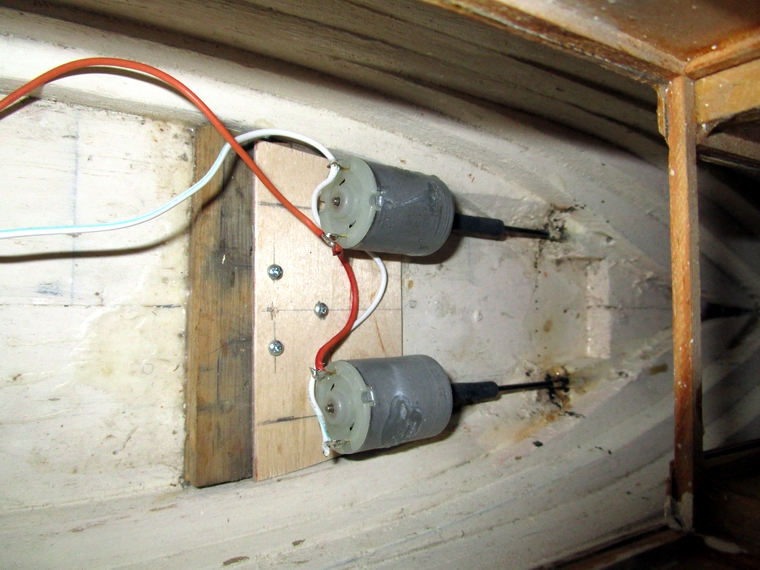
Zuerst wurden die bei der
Reinigung gelockerten Rettungsboote wieder befestigt. Im
Rumpf wurde
mit der Vorbereitung des Einbaus
der Motore begonnen. Davor wurden die Stevenrohre mit
Wellen-
fett befüllt. Das Fett wurde mit den
von innen einzuschiebenden Wellen gut verteilt und die
Propeller
provisorisch montiert. Danach wurden
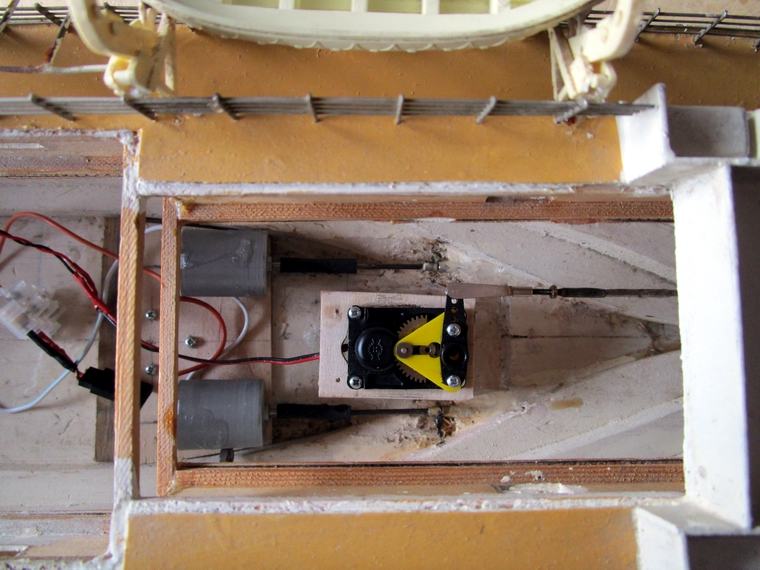
die Motore mit den Schlauchkupplungen probeweise an den
Wellen angeschlossen. Jetzt konnte man die
neue Einbaulage erkennen und die Größe des Motor-
trägers
festlegen.
Wie beim Zerstörer USS
Kidd wird der Motorträger mittig mit drei Bohrungen
versehen, mit denen
er später am im Rumpf
befindlichen alten Motorträger angeschraubt werden
kann.- Die Motore wer-
den am Motorträger mit
Doppelkelebeband angeheftet und im Rumpf mit den
Schlauchkupplungen
mit den Wellen verbunden.
Dann wurde der Motorträger in die Position des leisesten
Laufgeräusches
bewegt und angeschraubt. Danach wurde die Motorenlage nach mit dickem Sekundenkleber
fixiert.
Künftig
können die beiden Motore nach Lösend der zwei
Befestigungsschrauben unschwer ausge-
baut werden,
falls das zu Arbeiten an den Motoren oder Schraubenwellen notwenig
wäre.
Steuerungseinbau
Nach
der Motorenmontage konnte mit dem
Einbau der Teile für die Steuerung des
Modells begon-
nen werden. Die nicht einfache
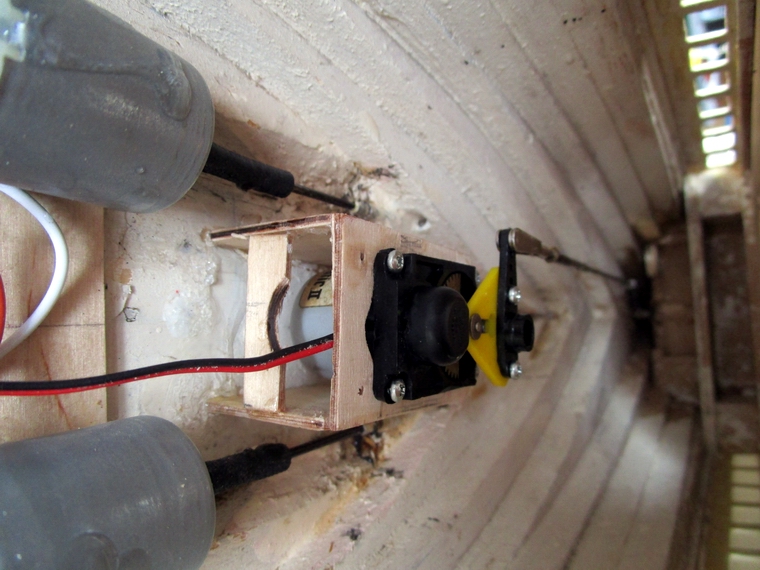
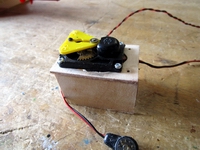
Montage der für die Lenkung erforderlichen Bellamatic
Ruderma-
schine wurde vorgezogen und die
Einbauposition wie im Plan gewählt, bei der später die Feinein-
stellung der Mittellage des Ruders möglich ist.
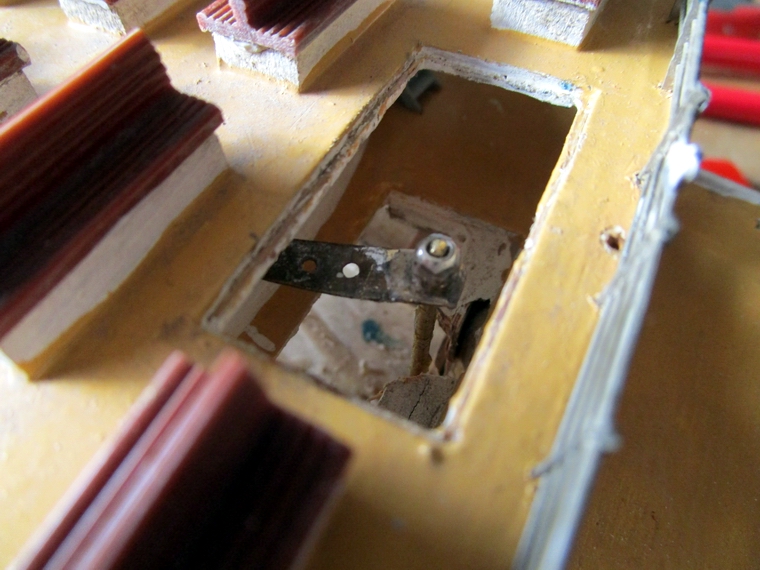
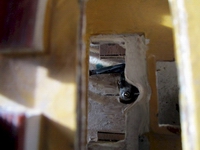
Allerdings
gab es mit dem Ruderhebel auf der Ruderwelle
Schwierigkeiten, da der nur angelötet war.
Bei
den ersten Versuchen an der schwer erreichbaren Stelle
einen Gabelkopf einzuhängen löste sich
die
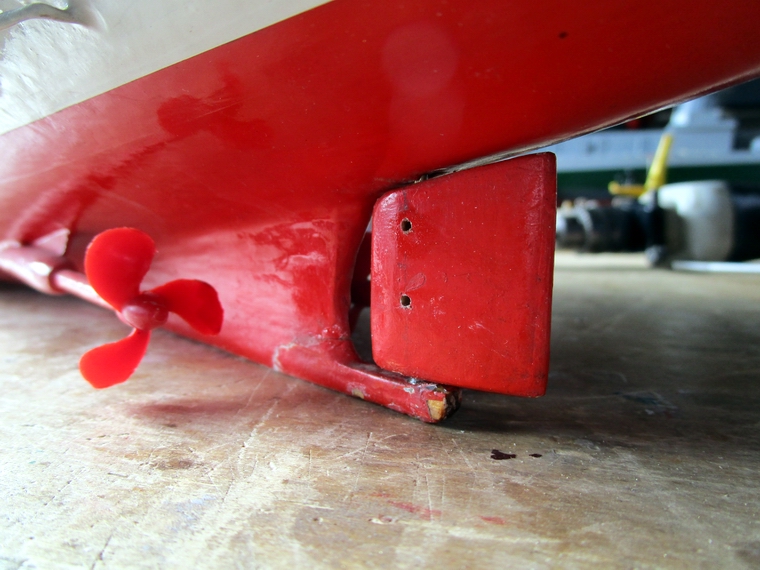
Lötstelle und das Ruder musste ausgebaut werden. Das
bedingte den Bruch der unteren Ruder-
lagerung,
denn nur so konnte die Ruderwelle ausgebaut werden. Eine
neue Welle aus Messing wurde
angefertigt und mit
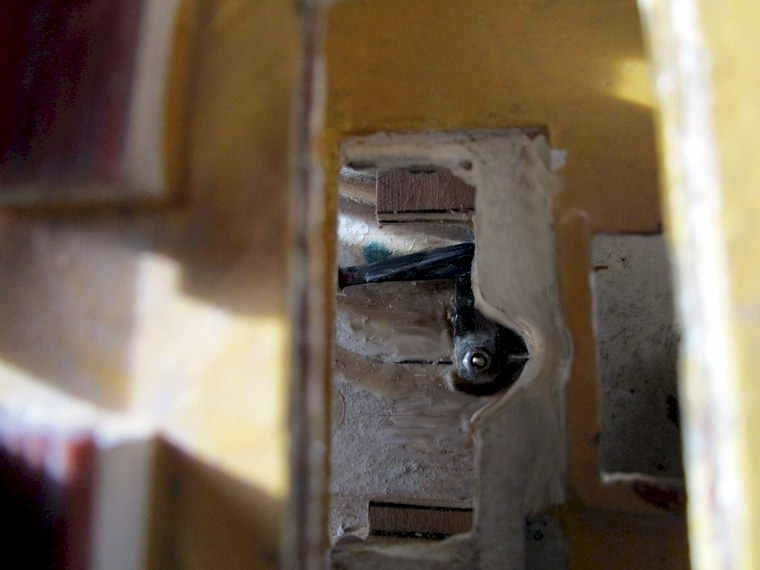
einem Gewinde versehen. - Um den Gabelkopf in die
schwierigen Postition bringen
und befestigen zu können wurde eine
ausgefallene Lösung gefunden. Dazu wurde der
Stift des Gabel-
kopfes entfernt. Durch die entstandene
Bohrung wurde ein im rechten Winkel
abgewinkeltes Stahl-
drahtstück durchgesteckt und der lange
Schenkel am Gabelkopf angekebt.
Anschließend
konnte die bereits auf einer Halterung montierte
Bellamatic eingebaut werden. Erst
nach der
Montage des verlängerten Ruderarmes der Bellamatic
konnte der Gabelkopf eingehängt
werden. Nach
der Einrichtung für die Mittelstellung des Ruders wurde
die Rudermaschine eingeklebt
und nachträglich
die Mittenstellung mechanisch mit dem Gabelkopf korrigiert. Mit der
Steuerung wurde
eine Probe durchgeführt und
die Ausschlagrichtung passt.
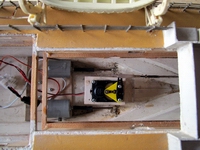
Nun konnten
die notwendigen Teile der
Empfangsanlage ähnlich wie bei der ersten Version
provoi-
sorisch angeordnet werden. Die Lage
der zwei Lipo Akkus wurde erprobt und schließlich die
Kabel-
verbindungen für den Betrieb
hergestellt.
Die Graupner
Varioton-Empfangsanlage besteht aus folgenden
Einheiten:
Pendelaudion Empfänger 40,68mhz,
Schaltstufe K1-2 mit Rücklaufregler und Bellamatic ,
K3-4
mit dem Fahrtregler und K7-8 mit Eigenbau
C05-Leistungsschalter 20A.
Als Akku wird ein 5 zelliger NiMh Eneloop 2000
Akku mit einer 2,4V Ausleitung verwendet und
das
Varioton Schalterkabel. Die Antenne wird wiederinnen entlang des Decks angebracht.
Schlingerkiele
Noch vor dem definitiven Steuerungseinbau wurden Schlingertkiele
aus 2mm Sperrholz angefertigt
und angeklebt, da sie sich bei der Vorvariante vorteilhaft
erwiesen hatten. Diesmal werden sie so
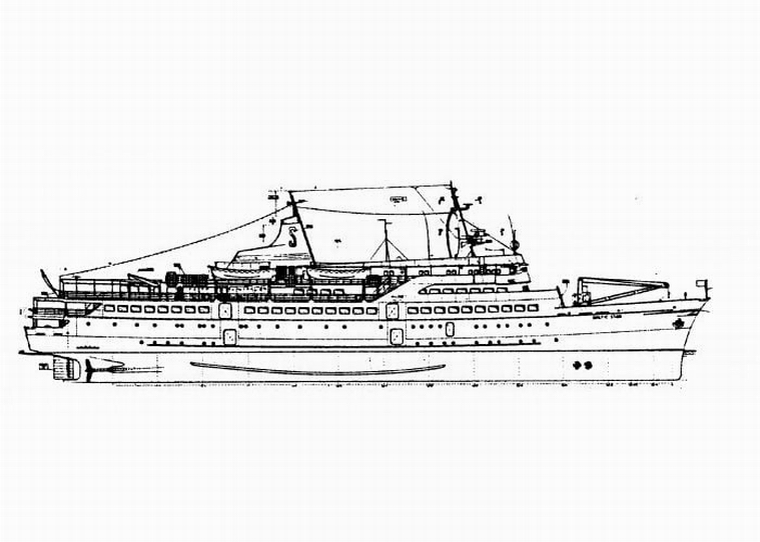
montiert wie sie im
Vorbild Aufrissplan zu sehen sind. Um sie gegen Wasser
zu schüzen wurden sie
nach dem Aufkleben
mehrmals mit Porenfüller gestrichen und geschliffen.
Dabei wurden auch die
Sprünge im Lack am Boden
des Rumpfes gekittet und geschliffen. Danach wurden die
Stellen nach-
gestrichen. Eine Neulackierung
unterblieb einstweilen.
Weiter mit dem
Steuerungseinbau
Anschließend wurde
der Einbau der Bleiplatten am Rumpfboden vorgenommen und
die Platten mit
ein wenig PVH Leim gegen
Verrutschen gesichert. Danach wurde die Stellprobe mit
der gesamten
Empfangsanlage vorgenommen.
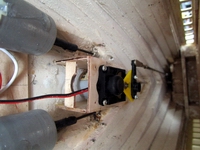
Der
Fahrtregler wird nicht wie im Bauplan vorgesehen,
sondern wie in der Helgoland 1 querliegend
eingebaut. Um den allfälligen Ausbau der Motore zu erleichtern wurde daher der
Fahrtregler und der
neue Umpolschalter
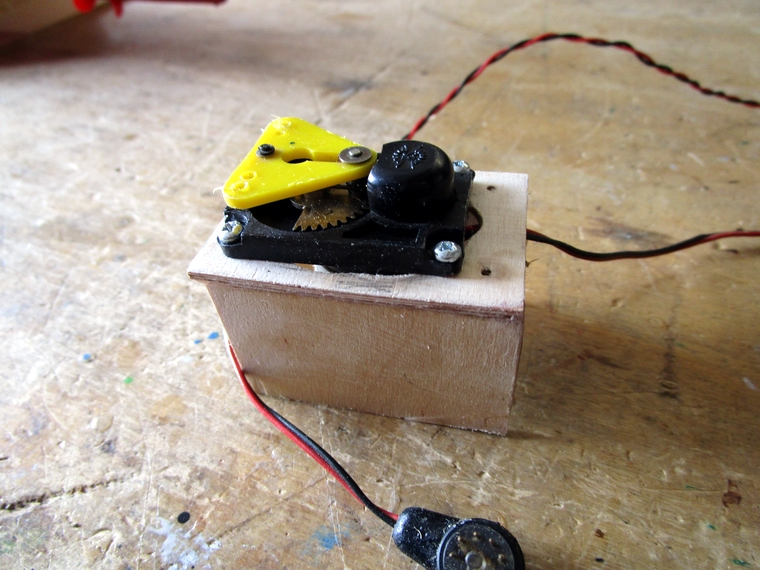
(Leistungsschalter 20A mit einem C05 2,4V Servo) auf
einem Brettchen montiert
und damit am
Rumpfboden lösbar befestigt. Das bedeutet, dass im Falle
eines Motor- oder Wellen-
problems das
Fahrtreglerbrett ausgebaut werden muss.
Die Umschaltgeschwindigkeit bei
Umpolungen ist mit dem neuen Leistungsschalter deutlich
kürzer
als mit der Graupner Servoautomatic Umpolrudermaschine.
Für
den Empfänger mit den Schaltstufen wurde am Boden eine
Halterung hergestellt, damit er rutsch-
sicher aufgestellt
ist. Ähnlich wie
bei Variante 1 wird der Schalter für die EMpfangsanlage seitlich mit
einem
Brettchen am Deckrand befestigt. Die Antenne wird in
Richtung Bug und dann seitlich entlang
auf der
Unterseite des Deckrandes
verlegt.
Zwei 2S Lipo Akkus mit je 3000mah
sind parallel geschaltet und werden neben dem
Leistungsschalter
untergebracht. Bugseitig
ghleich daneben wird der 5zelliger 6V Eneloop Akku für
den Empfänger und
die Rudermaschinen abgelegt.
Arbeiten am Rumpf
Vor dem Auswiegen des Modells wird der Rumpf
farblich ausgebessert. Nun können auch die neuen
Schlingerkiele
gestrichen werden. Bei der roten Farbe ist das
Ausbessern unproblematisch, doch am
Oberrumpf ist
die Farbwahl mit dem weißen Farbton kritisch. Daher
wurden beim Baumarkt Fetter die
Farben Weiß und
Hellbraun
"gescannt" und neu gemischt. Mit einem
weichen "Wasserlack-Pinsel"
konnten punktuell
Fehler an Rumpf und Decks ausgebessert werden. Die
Rettungsboote mussten
lackiert werden.
|
|
Der Baubeginn der
Umrüstung auf Proportionalsteuerung |
|
|
|
|
|
 |
 |
 |
|
|
Vorbildschiff Plan Ansicht |
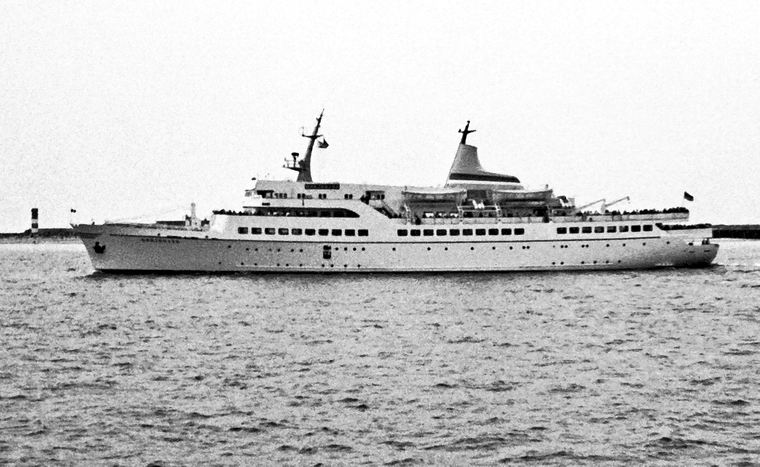
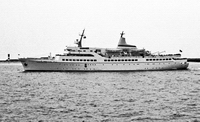
das Vorbildschiff |
Graupner Plan
Ansicht und Grundriss |
das Modell nach dem Erhalt |
 |
 |
 |
 |
|
Bellamatic Halterung |
Ruderarmbefestigung geschraubt |
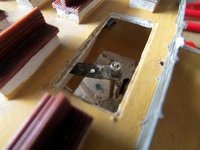
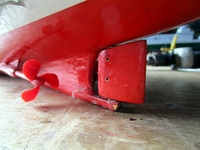
Ruder nach Reparatur |
spezi. Gabelkopfbefestigung geklebt |
 |
 |
 |
|
|
Bellamatic mit Zusatzruderarm |
Blick zum Heck |
Schlingerkiele angeklebt |
Stellprobe der Empfangsanlage |
|
|
|
|
|
|
|
|
|
|
|
|
|